Physicl capta 10 milhões de dólares para tornar o mundo digital real o suficiente para robôs
O último negócio de Alex de Vigan foi soterrado pelo avanço da IA generativa, mas agora ele está apostando que a tecnologia construída por aquela equipe — uma plataforma para criar renderizações de produtos atraentes para o e-commerce — pode ser reaproveitada para tornar os robôs mais úteis.
Sua nova startup, a Physicl, levantou US$ 10 milhões em uma rodada de financiamento semente liderada pela Inovia Capital para ajudar criadores de modelos de mundo e desenvolvedores de robôs a resolver problemas espinhosos de treinamento com simulações mais realistas.
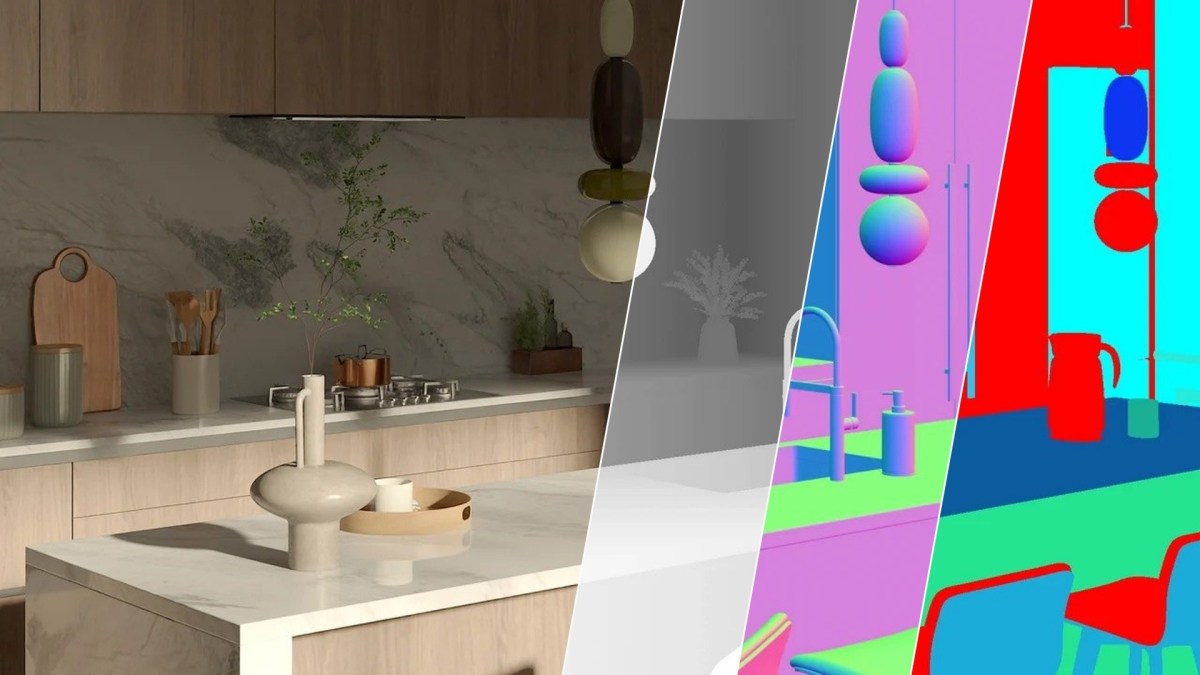
O fundador e CEO de Vigan passou a última década construindo a nfinite, que facilitava para marcas e varejistas a criação de modelos 3D de seus produtos e a exibição deles online. A chegada de modelos de IA baseados em arquitetura transformer fez com que a empresa focasse mais em imagens generativas, mas de Vigan viu um novo propósito para sua equipe e para a pilha de tecnologia que haviam construído para renderizar ambientes 3D com fidelidade.
“A IA ia substituir o que fazíamos de forma super única em 3D, mas algo estava faltando na IA: sua capacidade de entender, interagir e manipular o espaço e os objetos”, diz de Vigan.
Pesquisadores que desenvolvem modelos de IA física para tornar os robôs mais capazes em tarefas como manusear objetos pequenos e diversos têm se frustrado com os resultados do treinamento baseado em vídeos e com o alto custo de coletar dados por meio de operações remotas.
Simulações em mundos digitais são vistas como uma solução promissora, mas garantir que esses mundos simulados sejam fiéis à física do mundo real tem se mostrado difícil. de Vigan acredita que o pipeline construído por sua empresa anterior para “transformar informações do mundo real não estruturadas, incompletas e heterogêneas em uma representação física de alta fidelidade… com geometria, materiais e física corretos” pode agora ser usado para tornar os modelos de IA física mais eficazes.
A Physicl está entrando em uma categoria lotada de startups que disputam fornecer dados e ferramentas para criadores de modelos de fundação e operadores de robôs. “O setor é muito jovem e, às vezes, muito confuso”, admite de Vigan. Há uma variedade de empresas coletando, rotulando ou gerando dados em diferentes modalidades, enquanto seus clientes tentam descobrir o segredo que fará com que os robôs cumpram suas promessas.
Em particular, a Physicl quer focar no pós-treinamento de modelos em casos limites (edge cases) difíceis. A startup está lançando um produto chamado Studio, com 10.000 ambientes 3D e 100.000 ativos que representam vários objetos. Ele permite que os usuários criem cenas para gerar dados sintéticos para treinar robôs em problemas específicos. Por exemplo, o Studio pode ser usado para gerar dados de treinamento que ajudem um robô com dificuldades para discernir uma xícara em uma bancada cheia de bagunça, ou enquanto a xícara está na sombra.
Carregando o player…A SpAItial, uma construtora de modelos de mundo, colaborou com a Physicl como uma cliente inicial para melhorar a fidelidade de seus produtos, cujo lançamento mais recente, o Echo-3, ocorreu na semana passada. A ferramenta da SpAItial gera simulações 3D a partir de imagens 2D e, para fazer isso de forma eficaz, seu CEO e fundador Matthias Niessner afirmou que eles precisavam treinar com o tipo de dado sintético de alta fidelidade oferecido pela Physicl.
No entanto, a Physicl quer ser mais do que uma fornecedora de dados; ela se enxerga como a ferramenta para a geração contínua de dados sintéticos. “O que criamos 10 anos atrás, sem saber, era basicamente um fluxo de trabalho agêntico para transformar informações não estruturadas em 3D de alta fidelidade”, disse de Vigan. Ele imagina clientes trazendo trilhões de imagens ou milhões de horas de dados de captura LIDAR para alimentar sua plataforma e transformá-los em representações 3D de alta qualidade, que possam ser usadas para gerar bilhões de permutações para treinar seus modelos.
“O verdadeiro desafio é que você precisa curar os dados manualmente, e este é um ciclo muito longo”, disse Niessner, que também é professor de robótica na Universidade Técnica de Munique, ao TechCrunch. “Para nós, o que parece muito atraente é que você pode fazer isso em tempo real […] Você está rodando o Claude, e ele verifica: ‘Ah, preciso de mais dados disso no meu treinamento’ e, então, ele gera esses dados automaticamente, dependendo do estado do treinamento. Isso, para mim, é super empolgante, e é exatamente o que a Physicl está oferecendo.”