A Eka vale US$ 1,45 bilhão graças a um modelo de IA física que está fazendo os especialistas delirarem
Os robôs ainda não são tão bons em pegar objetos, apesar de bilhões de dólares em investimentos e vídeos intermináveis alimentados em modelos de aprendizado profundo.
Isso pode estar prestes a mudar, graças a uma arquitetura de manipulação construída pela Eka Robotics, que engloba uma garra sensível à força e um novo tipo de modelo de aprendizado profundo. Fundada pelo professor do MIT Pulkit Agrawal e pelo ex-pesquisador do Google DeepMind Tuomas Haarnoja, a startup acabou de fechar uma rodada Série A de US$ 150 milhões que a avalia em US$ 1,45 bilhão pós-dinheiro, liderada pelos fundos de venture capital a16z e F-Prime.
“Eles já estão superando o desempenho sobre-humano em certas tarefas, e por isso achamos que, nos próximos meses, haverá desempenho sobre-humano em muitas tarefas de manipulação destreza”, disse à TechCrunch Raghu Raguram, sócio-gerente da a16z que co-liderou a rodada de captação de recursos.
Em uma era de demonstrações robóticas sem fim, as capacidades da Eka estão chocando construtores de robôs veteranos.
Kris Hauser, professor da Universidade de Illinois em Urbana-Champaign, disse que o robô tinha um “fator uau” em comparação com outras demonstrações de robôs que viu recentemente. O robô da Eka “foi capaz de se adaptar a um grande número de objetos diferentes sem retreinamento”, disse Hauser, acrescentando que ele também tinha um aspecto de “humanidade, uma humanidade assustadora, já que ele tentava de novo e de novo se falhasse na primeira vez”.
Outro roboticista, que pediu anonimato devido ao seu trabalho em um laboratório de fronteira, disse ao TechCrunch que ver o robô da Eka em ação foi uma experiência emocional, comparável a quando os robôs alcançaram pela primeira vez locomoção bípede confiável de cinco a dez anos atrás. Dê uma olhada você mesmo:
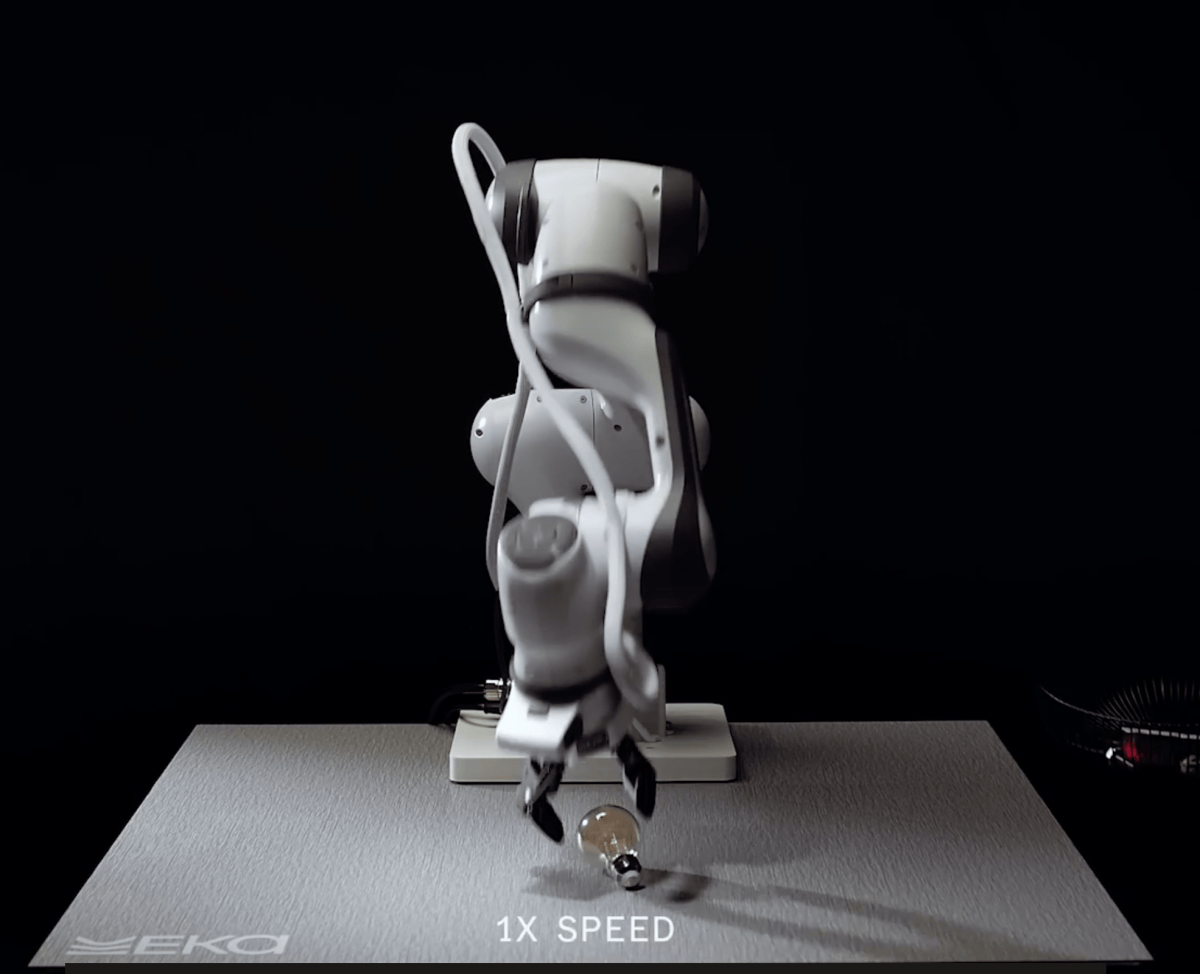
Carregando o player…O que se destaca aqui? Quão suave e rapidamente o robô se move. Ele consegue pegar cerca de 1.500 objetos que pesam até 1 kg em uma hora, em comparação com cerca de 600 de um humano; a Eka diz que pega objetos de forma confiável mais de 95% das vezes. E o braço robótico é forte o suficiente para se machucar ao se mover tão rápido. Isso indica, segundo o observador do laboratório de fronteira, que “eles têm muita confiança de que o algoritmo deles não vai quebrar o robô. Fico me perguntando quantos robôs eles quebraram no caminho?”
Quando o roboticista do laboratório de fronteira conheceu o robô da Eka, ele lhe entregou uma framboesa, o item de teste favorito aparente do laboratório. “A experiência de um robô grande e pesado correndo em direção ao meu braço e depois desacelerando bem a tempo e me tocando com muita delicadeza é um sentimento que, enquanto conversamos, eu carrego esse sentimento no meu corpo”, disse ele ao TechCrunch.
Essas capacidades são uma consequência de como o modelo fundamental foi construído. Em vez de um modelo de visão-linguagem-ação — que é treinado para entender a relação entre linguagem, entradas visuais e ações —, o esquema aqui é um modelo de visão-força-ação, que se concentra na relação entre linguagem, entradas de força e ações. Críticos da direção atual dos modelos de IA generativa para robótica, como Rodney Brooks, dizem que eles vão falhar sem uma tentativa de representar força e tato; os resultados da Eka sugerem que tais críticos têm razão.
“A visão não é a principal maneira pela qual você resolve esse problema do último milímetro”, disse o cofundador da Eka, Agrawal, ao TechCrunch. “A visão diz a você mais ou menos onde o objeto está, qual é a pose, mas o ato de agarrar em si, a busca real está acontecendo por meio de forças.”
A Eka teve que projetar uma mão robótica exclusiva que fosse mais flexível do que as garras tradicionais e incluísse mais sensores de força; ela reage ao contato, e é por isso que não esmaga a framboesa. Os fundadores fazem sigilo sobre como conseguiram isso por razões competitivas óbvias, mas tudo se resume ao uso de um simulador de física para modelar as múltiplas forças que o robô encontrará ao tentar agarrar algo, e usar isso para criar um ambiente de aprendizado por reforço que pode ser executado em escala. Eles dizem que podem gerar milhares de horas de experiência robótica em minutos.
“Em vez de ficar limitado aos dados que você está coletando, digamos, de demonstrações humanas, a Eka está impulsionando, por meio de aprendizado por reforço, essa abordagem em que o robô pode superar qualquer tipo de demonstração que lhe seja dada”, disse Hauser. “O que é realmente empolgante é que eles conseguem não ficar limitados aos dados que lhes são apresentados para treinamento.”
Agrawal e Haarnoja, que se conheceram na pós-graduação na Universidade da Califórnia em Berkeley, são pesquisadores líderes no campo de aprendizado por reforço para controle de robótica. A principal aposta da Eka era que essa técnica pudesse ser feita em escala por meio de simulação, em vez de depender de vídeos coletados por trabalhadores temporários ou operadores de robôs realizando tarefas por muitas horas. A simulação foi fundamental para alcançar a manipulação confiável de seu robô, um feito que no passado se mostrou mais difícil para tarefas que exigem interagir com objetos, em vez de evitá-los.
“O que a EKA está unindo é a lacuna entre generalidade e desempenho, que atormenta grande parte da robótica moderna”, argumenta Agrawal.
No momento, os modelos de IA física mais generalizáveis — aqueles que podem tentar muitas tarefas diferentes — não são particularmente bons nelas. Mas modelos de IA treinados para serem altamente capazes em uma única tarefa podem não fechar o caso de negócios para uma empresa: a promessa da IA generativa é que robôs possam aprender rapidamente várias tarefas, até mesmo inéditas.
As abordagens atuais são boas em produzir robôs que são mais inteligentes em termos gerais do que antes — a Astra, o LLM mais recente do ChatGPT, pode operar um robô em um ambiente desconhecido e executar tarefas com ele, mas de forma lenta e a um alto custo. A promessa de um modelo como o da Eka é que ele lida com a fisicalidade enquanto um modelo mais geral toma decisões sobre como resolver um problema. A Astra, por exemplo, pode saber que os pratos são empilhados em um armário quando saem da máquina de lavar louça, mas o modelo da Eka é capaz de pegar uma louça sem quebrá-la.
“A maior parte do campo tem focado no planejamento”, diz o cofundador da Eka, Haarnoja, “então eles abordam de cima para baixo: inteligência de alto nível, empurrando isso para baixo em direção ao físico. Enquanto nós pensamos nisso de baixo para cima.”
A Eka ainda precisa provar seu valor no campo, no entanto. A empresa está trabalhando em projetos piloto sigilosos com vários clientes industriais fazendo separação, colocação (pick-and-place) e manipulação de fios, mas o salto da bancada para a linha de produção é quase tão grande quanto a lacuna entre a simulação e o mundo real.
“O que vai ser um grande desafio é quando eles trabalharem com integradores em linhas de montagem reais, e isso precisar rodar sem quebrar por um ano inteiro”, disse Hauser. A outra questão em aberto é “‘quão generalizáveis essas técnicas podem ser para diferentes tarefas?’ O que eu vi é pick-and-place, mas muitas tarefas da indústria que agregam valor envolvem mais do que apenas pegar e colocar.”
Agrawal também está focado na capacidade de implantação; no momento, ele diz que o hardware da garra da Eka — que custa menos de US$ 1.000 — é avaliado para 5 milhões de ciclos de trabalho, mas o objetivo final é atingir a marca de 20 milhões de ciclos estabelecida por braços industriais padrão.
“O que estamos construindo é a engenharia de como projetar fluxos de trabalho inteiros, mas estamos começando sendo muito pragmáticos e dizendo: aqui estão duas verticais em captação, organização, colocação e manuseio de fios, vamos torná-las grandes sucessos”, disse Agrawal. “Uma vez que tivermos feito grandes sucessos nelas, o céu é o limite para o quanto podemos fazer com a abordagem que estamos desenvolvendo.”